
México hizo historia el 8 de enero de 2024 cuando el Proyecto Colmena, desarrollado en la Universidad Nacional Autónoma de México (UNAM), recorrió la órbita lunar con cinco microrobots funcionales. Dos años más tarde, el equipo universitario ya alista “Colmena II“, esta vez con rovers de mayor tamaño que harán trabajos de minería lunar en 2028.
El Dr. Gustavo Medina Tanco, líder del proyecto, recibió a Unotv.com este miércoles 17 de marzo en el Instituto de Ciencias Nucleares de la UNAM, en donde su equipo se encuentra trabajando en el robot semiautónomo que tocará la superficie lunar aproximadamente en dos años.
El Proyecto Colmena consta de varias fases y, luego de que en 2024 la primera etapa fuera exitosa, el equipo universitario del Dr. Medina Tanco se encuentra trabajando en el rover que marcará el regreso de México a la Luna en la segunda fase de la misión.
Mientras que en la primera fase, los rovers sirvieron para probar la miniaturización al extremo y medían “lo mismo que media barra de chocolate”, en palabras del investigador, el primer prototipo para la segunda etapa pesa hasta 5 kilogramos (kg), aunque se busca que el diseño final pese aproximadamente 2 kg.
Con el aprendizaje adquirido por Colmena 1, la segunda misión será de prospección minera, es decir, identificar minerales en la superficie de la Luna y decir dónde los identificó, por lo que se están construyendo robots de mayor tamaño.
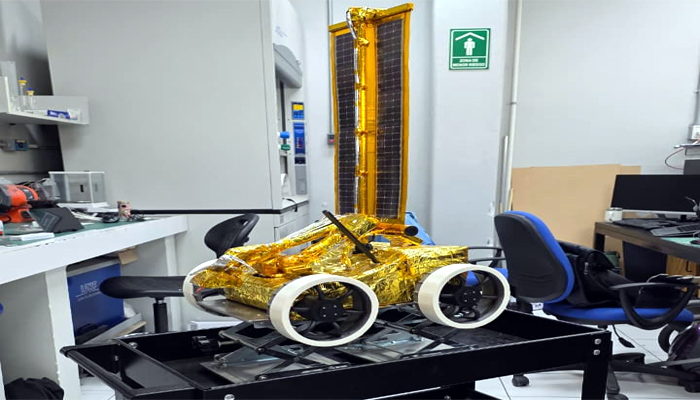
El Dr. Gustavo Medina Tanco presumió a las cámaras de Uno TV el primer modelo de ingeniería en los que se colocan todos los conceptos del proyecto y se descubre los problemas y desafíos de cara al prototipo final.
“A partir de acá se va avanzando, evolucionando ese modelo, corrigiéndolo hasta que se llega al prototipo final, con el cual se van a hacer los modelos de calificación para pasar todas las pruebas y de vuelo los que van a ir efectivamente a la Luna”.
Aunque no es el modelo final, es parecido al rover que irá a la Luna, dejando ver que se compone de cuatro ruedas para navegar; en este prototipo, las llantas son de plástico, pero se están diseñando ruedas con aluminio.
Este robot tendrá la capacidad de navegar de manera autónoma, a la usanza de un auto eléctrico semiautomático, pues si se encuentra con un problema que no es capaz de resolver, pedirá auxilio a Tierra antes de cometer un error potencialmente fatal como “caer en un agujero del que no pueda salir”.
El Dr. Gustavo Medina Tanco explicó que la tecnología y aplicaciones implementadas en este rover pueden servir para el desarrollo tecnológico en la industria automotriz en el futuro.
El rover de Colmena II también cuenta con un par de paneles solares verticales, pues el robot está diseñado para trabajar en latitudes medias y altas de la Luna, es decir, cerca de los polos, puntos interesantes desde el punto de vista de la minería lunar.
“Con esos paneles verticales puedes sacar energía del Sol, que está muy bajo en el horizonte. Al navegar por allí, estos paneles también se pueden girar y orientar, de tal modo que, usan las estrellas para navegar“, explicó el Dr. Medina Tanco.
El líder del proyecto destacó que, al no existir un GPS de la Luna, el robot utilizará traqueadores de estrellas “para ver el nielo como lo hacían los navegantes de antaño al cruzar los océanos para poder viajar”.
Una parte fundamental del rover que irá a la Luna en 2028 tiene que ver con sus cargas útiles, es decir, los sensores que medirán los minerales, según explicó el líder del proyecto a un lado del primer prototipo.
En este sentido, el robot de Colmena II contará con sensores remotos que no necesitan tocar el mineral para analizarlo y que se encuentran en la parte inferior de la máquina.
El equipo del investigador argentino se encuentra desarrollando dichos sensores, los cuales operarán a la par de un segundo tipo de sensores que requiere tener contacto con el mineral y que estarán en la cabeza del brazo extendible del robot, diseñado para tocar el suelo lunar que se analizará posteriormente.
El análisis de los datos se llevará a cabo con la ayuda de la inteligencia artificial (IA), debido a que los minerales detectados por los sensores no se podrán enviar a la Tierra. “La comunicación es muy limitada”, detalló.
A diferencia de los microrovers de Colmena I, que orbitaron alrededor de la Luna por un fallo en el cohete en el que viajaban, el rover que se está desarrollando actualmente debe alunizar.
“Van a viajar distancias considerables dentro de la Luna durante un día lunar, desde un amanecer hasta el atardecer, es decir, más o menos 14 días terrestres”.
Para poder cumplir con su misión, la estructura del robot debe ser ligera, pero resistente, con una estructura inferior cubierta ligeramente de aluminio y resinas con impresiones especiales en tres dimensiones.
Dichas cubiertas son térmicas, mientras que las mantas aplicadas en el diseño tienen 15 capas diferentes de materiales para aislarlo térmicamente, asegurando que pueda navegar por la superficie lunar a pesar de ser terreno hostil.
Debido a que el protagonista de Colmena II debe medir cerca de dos kilos, y actualmente pesa casi cinco, la parte mecánica se afinará para bajar la masa. “Vas eligiendo materiales, le vas haciendo agujeros en donde se pueda para sacar material”, detalló.
El equipo del Dr. Gustavo Medina Tanco elige los materiales según los tipos de resistencia necesarios; sin embargo, para terminar de afinar este rover, los universitarios tienen dos años.
Actualmente, cerca de 30 o 40 personas se encuentran trabajando en el proyecto; sin embargo, el número de involucrados aumentará hasta equiparar el equipo que participó en la primera etapa, es decir, más de 250 alumnos.
El líder del proyecto reconoció que los mismos alumnos se van agregando durante el transcurso del trabajo, por lo que el equipo se hará cada vez más grande mientras avancen en las etapas correspondientes.
En este momento, los investigadores se encuentran desarrollando y perfeccionando una serie de innovaciones que se implementarán en el modelo final; sin embargo, el reto es mayor considerando que se pretende crear tres rovers.
“Depende del del del dinero, porque estos son más grandes y más caros, pero (estimamos) al menos tres, porque hay que validar que cada uno de estos rovers sea capaz de cumplir su función aisladamente. Por otro lado, la idea a nivel de proyecto es que tiene que haber cooperación. Y eso también tiene que ser validado”.
De cara a 2028, este dispositivo tiene que pasar por pruebas de vibración, térmica, vacío y radiación; los microrovers de la primera etapa de Colmena pasaron por dichas pruebas, pero esta vez será más complejo por el tamaño mayor del robot.
Por otro lado, tanto el brazo como otras partes del robot son frágiles y podrían sufrir daños durante el lanzamiento, por lo que se requieren muchas pruebas, ya que amarrarlo excesivamente para que no se rompa no es una opción.
“Podrías pensar: “Bueno, si yo lo empaqueto bien y fuerte, resiste, pero… ¿cómo corto después todo eso? Capaz que llegas bien, pero no lo puedes desplegar, no puede andar, llegó tan protegido que no consigues ponerlo en marcha”, explicó.
El equipo de la UNAM se encuentra trabajando en el desarrollo del rover y en las pruebas correspondientes para que, en dos años, México pueda volver a la Luna con un proyecto 100% universitario.


